Współczesne kontrolery przetwornic DC/DC są zwykle optymalizowane pod względem redukcji liczby elementów zewnętrznych i maksymalnego uproszczenia implementacji układowej. Wciąż są to jednak układy impulsowe – pracują ze stromymi zboczami, a często także sporymi prądami. Na dodatek cały układ musi być objęty pętlą sprzężenia zwrotnego, zapewniającą właściwą stabilizację napięcia wyjściowego. Te trzy czynniki sprawiają, że prawidłowa konstrukcja przetwornicy nie jest zadaniem trywialnym, a sam układ rzadko wybacza błędy projektowe.
Niniejszy artykuł otwiera cykl poświęcony kompleksowemu procesowi projektowania i pomiarów przetwornicy DC/DC. Będziemy bazować na dość prostym kontrolerze scalonym o oznaczeniu AKS2459F produkcji Akyga Components.
Przetwornica AKS2459F
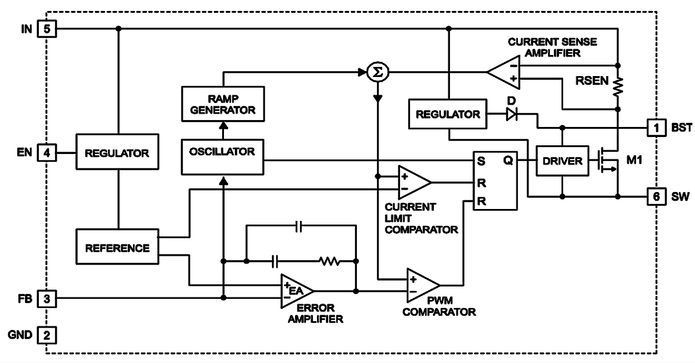
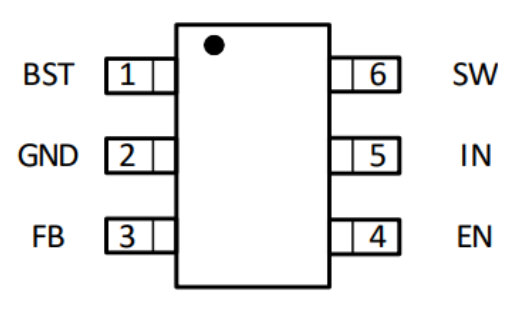
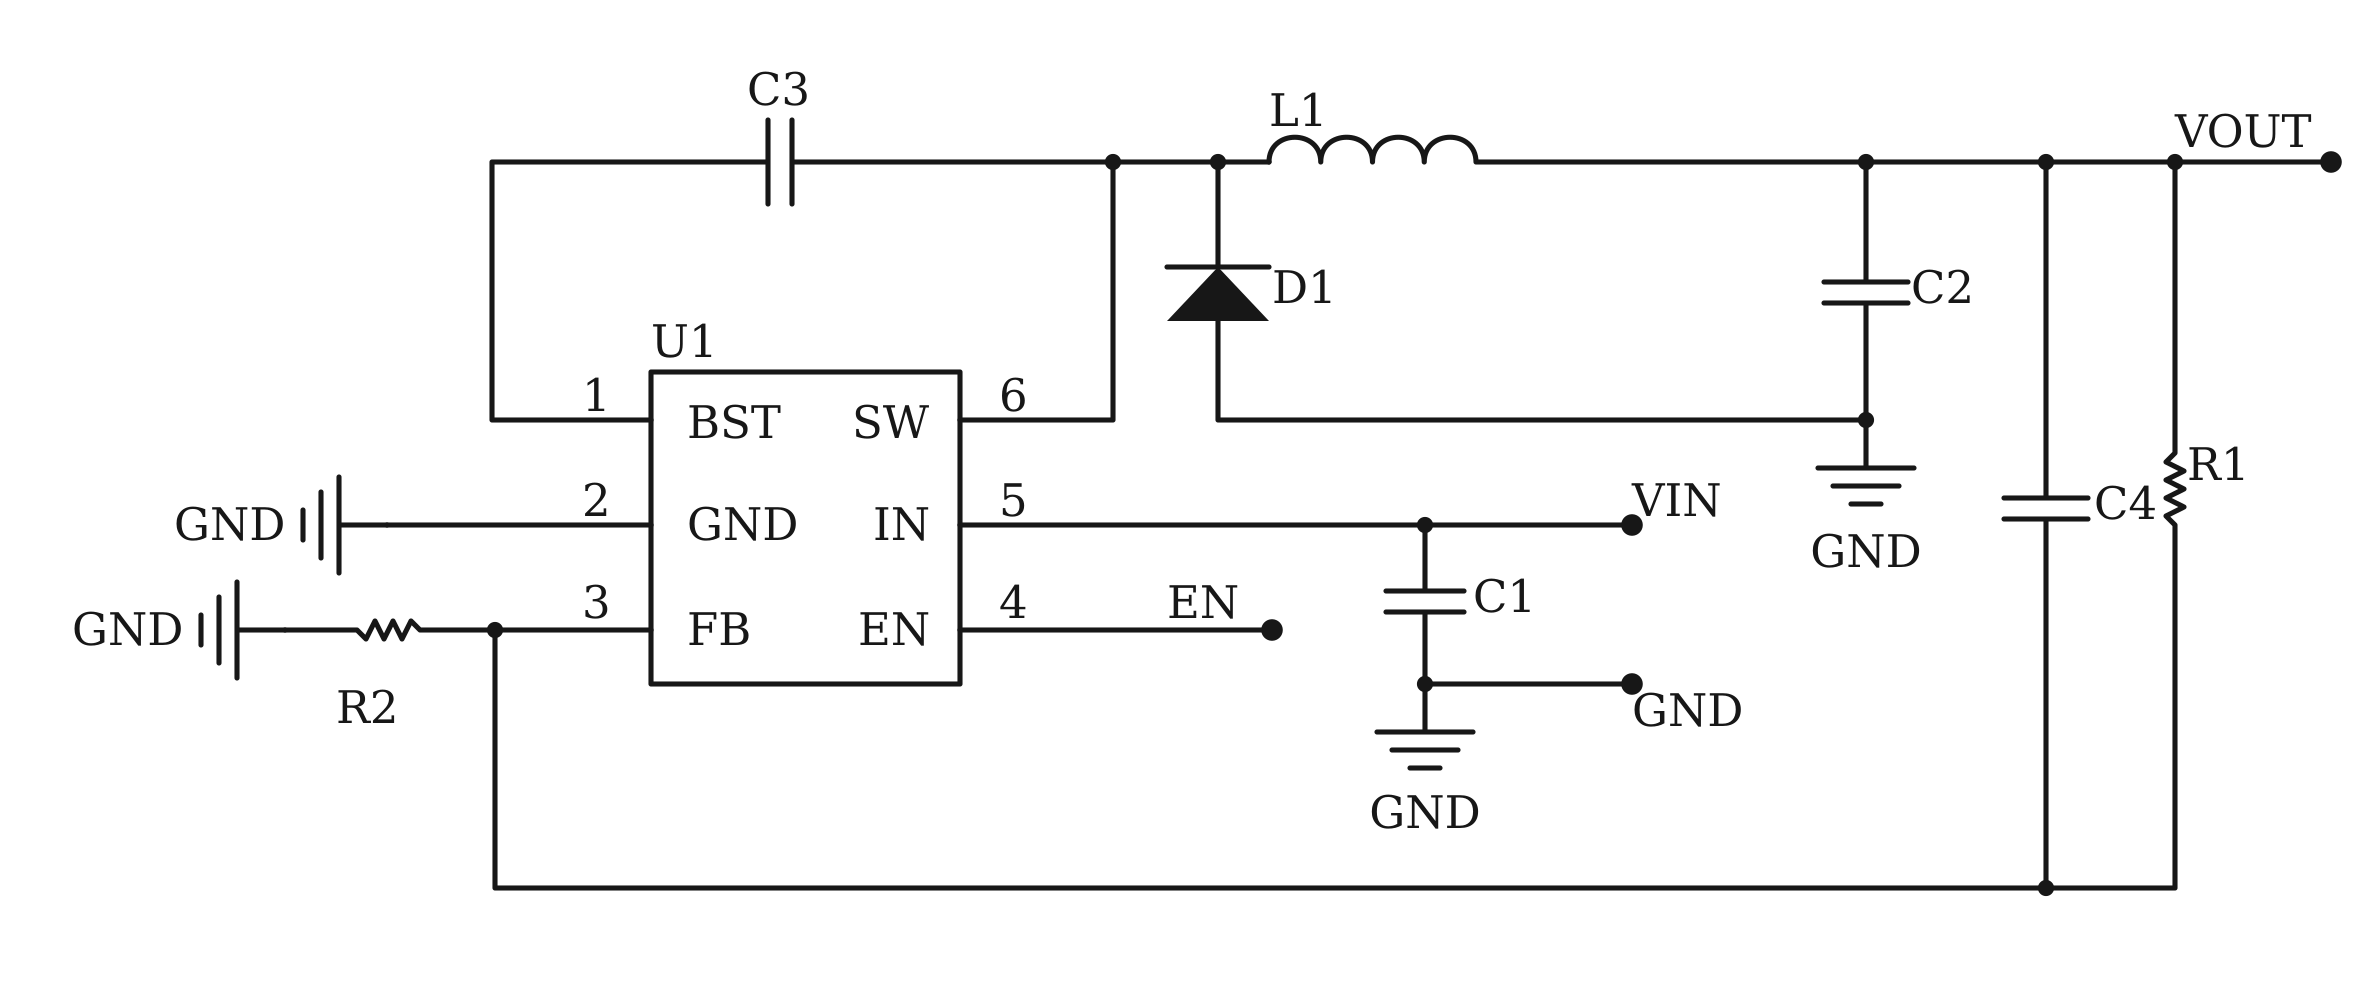
AKS2459F jest klasycznym przykładem scalonego kontrolera przetwornicy DC/DC pracującego w konfiguracji asynchronicznej. Po włączeniu wewnętrznego klucza MOSFET (M1) prąd płynie ze źródła zasilania przez wejście układu (IN), klucz, pin SW i dalej przez zewnętrzny dławik do obciążenia. Po wyłączeniu tranzystora szeregowego przepływ prądu przez dławik podtrzymuje zewnętrzna dioda D1. Kondensator wejściowy ma za zadanie obniżyć impedancję źródła widzianą od strony przetwornicy, ułatwiając w ten sposób obsłużenie impulsowego prądu klucza. Z kolei kondensator wyjściowy wygładza przebieg napięcia dostarczanego do zasilanego układu.
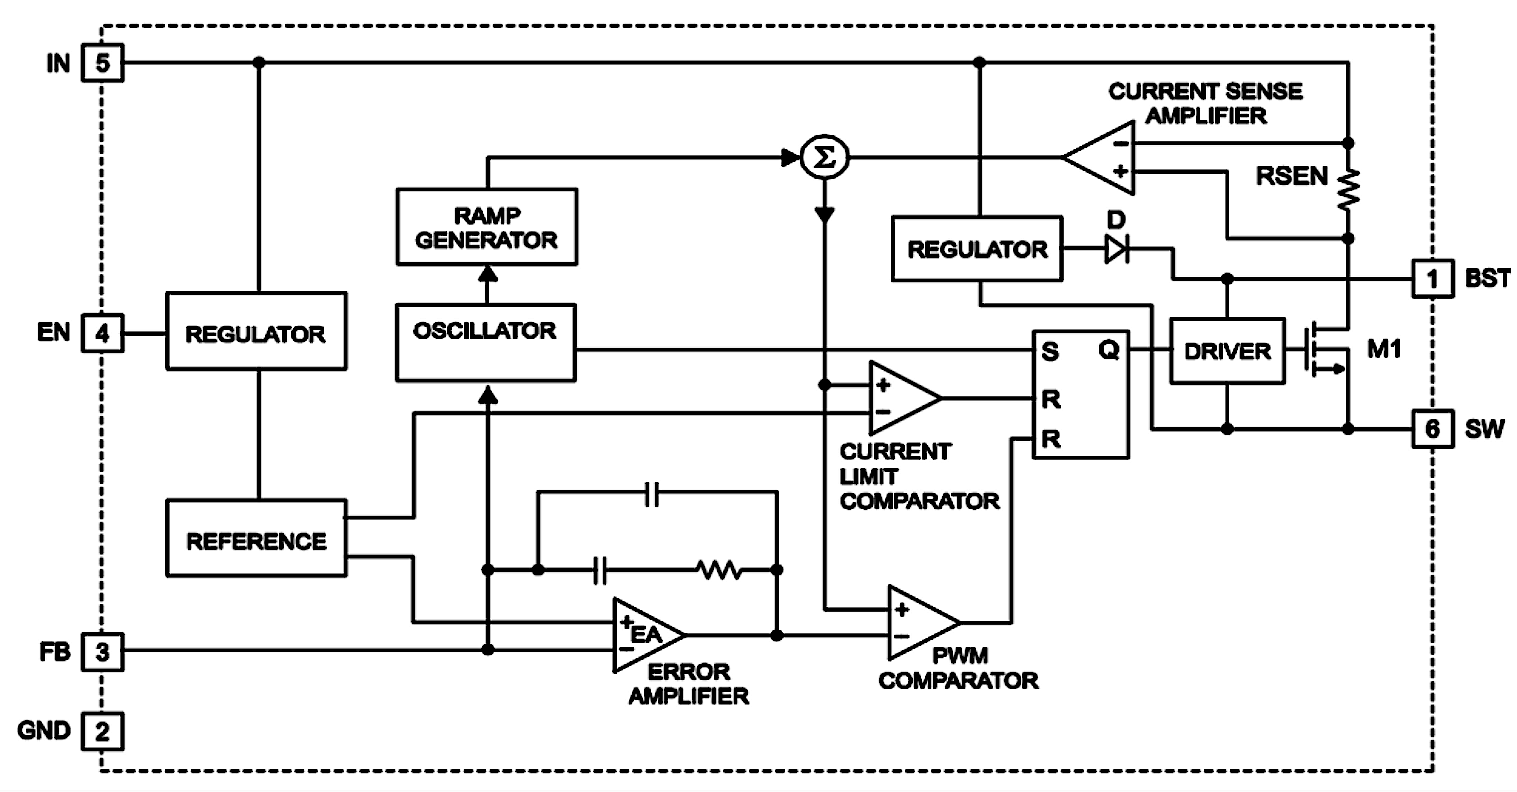
Oprócz podstawowej funkcji, jaką jest sterowanie kluczem wewnętrznym (tranzystor M1 na powyższym schemacie) na podstawie sygnału z wbudowanego oscylatora 2 MHz, układ AKS2459F zawiera także wewnętrzne zabezpieczenia nadprądowe/przeciwzwarciowe oraz termiczne. Wartość napięcia wyjściowego może być ustalona przez dobór stopnia podziału dzielnika złożonego z dwóch rezystorów i podłączonego do wejścia FB. Ponadto układ oferuje możliwość całkowitego wyłączenia przetwornicy poprzez wymuszenie stanu niskiego na wejściu zezwalającym EN – w tym trybie pobór prądu wynosi maksymalnie 4 µA.
Założenia projektowe
Na potrzeby artykułu przyjmujemy następujące parametry:
- nominalne napięcie wejściowe VIN = 6,0 V ±500 mV,
- napięcie wyjściowe VOUT = 3,3 V,
- obciążenie maksymalne IOUT(max) = 600 mA (równe maksymalnemu dopuszczalnemu prądowi układu AKS2459F).
Moc wyjściowa, czyli dostarczona do obciążenia, wyniesie zatem 1,98 W. Jako cel dla projektowanego przez nas prototypu przyjmujemy dopuszczalny międzyszczytowy poziom tętnień VOUT(AC,pp) = 10 mV w stanie ustalonym, przy dużym obciążeniu.
Ustawienie napięcia wyjściowego
Pomijając niewielki prąd płynący przez wejście FB, możemy potraktować obwód sprzężenia zwrotnego przetwornicy jako nieobciążony dzielnik napięcia złożony z dwóch rezystorów: górnego (RT) i dolnego (RB). Możemy zatem zapisać następującą równość:
z której wynika sposób obliczenia zależności pomiędzy rezystancjami RT i RB. Z noty katalogowej dowiadujemy się, że wartość wewnętrznego napięcia odniesienia wynosi 0,795 V, a zatem:
Przyjmijmy, że RB = 4,7 kΩ. Wymagana wartość górnego rezystora wynosi zatem:
Chcąc skorzystać z popularnych rezystorów o wartościach z szeregu E24, możemy zatem zaokrąglić wartość RT do 15 kΩ. W idealnych warunkach napięcie przetwornicy byłoby większe od docelowej wartości 3,3 V o zaledwie 32 mV, co dla większości typowych aplikacji stanowi bardzo dobre przybliżenie (jest to bowiem błąd rzędu zaledwie 1%).
Dobór indukcyjności dławika
W dokumentacjach wielu scalonych przetwornic DC/DC można znaleźć zalecane zestawy komponentów upraszczające projektowanie schematu. Nie zawsze jednak można na takiej liście znaleźć przypadek odzwierciedlający naszą aplikację docelową. Warto zatem prześledzić proces obliczania dławika odpowiedniego dla danego projektu.
W ciągłym trybie przewodzenia współczynnik wypełnienia dla maksymalnego napięcia wejściowego możemy wstępnie oszacować zgodnie z przybliżeniem stosowanym w przywołanej na końcu artykułu nocie aplikacyjnej TI:
Nota katalogowa nie specyfikuje sprawności dla napięć wejściowych poniżej 12 V – przyjmijmy zatem, że wynosi ona 90%:
Kolejnym krokiem jest obliczenie wartości dławika dla określonej amplitudy tętnień prądu. Użyjemy do tego celu wzoru:
Przyjmijmy roboczo ΔIL(max) = 30% prądu maksymalnego, czyli 0,18 A. Ponieważ obliczenia rozpatrujemy dla maksymalnego prądu tętnień i maksymalnego napięcia wejściowego, z powyższego wzoru otrzymamy:
Najbliższa typowa wartość to 4,7 µH – taką też przyjmiemy do naszego projektu.
Indukcyjność wynikająca z obliczeń dla przyjętego poziomu tętnień nie jest jeszcze ostatecznym doborem cewki. Trzeba bowiem jeszcze zdecydować o parametrach prądowych dławika – rezystancji uzwojenia oraz prądzie saturacji.
Szczytowy prąd dławika można obliczyć ze wzoru:
Aby zapewnić prawidłowe działanie układu w szerokim zakresie temperatur, należy dobrać prąd nasycenia dławika z odpowiednim zapasem – wyższa wartość tego parametru ogranicza ryzyko nadmiernej utraty indukcyjności podczas przeciążenia. Typowo zaleca się zapas rzędu 30 czy 40% – przewymiarowanie dławika zwiększa zazwyczaj powierzchnię jego footprintu, dlatego margines bezpieczeństwa należy dobierać odpowiednio do dostępnego obszaru PCB oraz wymaganego poziomu niezawodności układu.
Dobrym przykładem może być miniaturowy dławik typu CSME0315D-4R7M-LRH (Inpaq Technology) o rezystancji stałoprądowej (DCR) równej 120 mΩ i prądzie saturacji nieco ponad 1 A. Jeżeli w projekcie istotne jest zminimalizowanie zakłóceń RFI emitowanych przez dławik, warto rozważyć nieco większy komponent z pełnym ekranowaniem magnetycznym – np. AIP0520MS-4R7M o prądzie saturacji 5 A i DCR równej 116 mΩ.
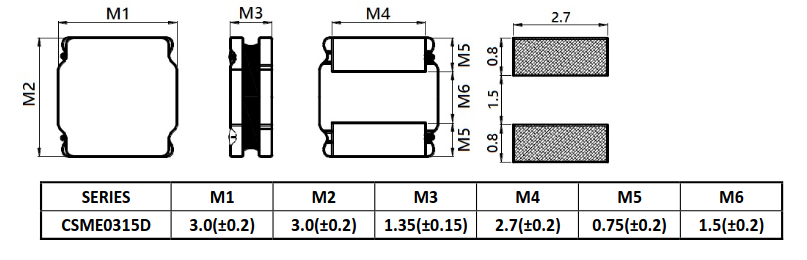
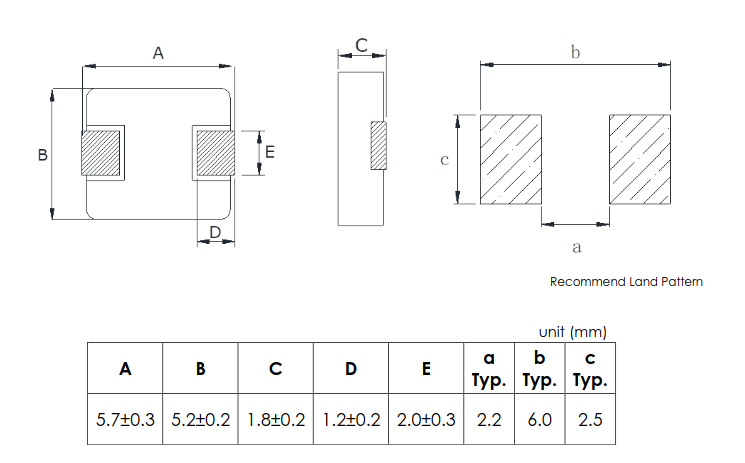
Rzecz jasna, im mniejsza wartość rezystancji uzwojenia (DCR), tym mniejsze straty energii – wartość na poziomie ułamka RDS(on) klucza przetwornicy (116…120 mΩ vs. 900 mΩ) jest jak najbardziej odpowiednia dla naszej aplikacji.
Warto w tym miejscu wspomnieć, że dobór indukcyjności wpływa również na dynamikę pętli regulacji. AKS2459F ma kompensację wewnętrzną, a producent przedstawia charakterystyki dla dławika 47 µH. W projektowanym układzie zastosujemy cewkę o indukcyjności 4,7 µH, wynikającej z obliczeń tętnień; odpowiedź na skoki obciążenia i stabilność regulacji sprawdzimy w praktyce podczas uruchamiania.
Dobór diody
Dioda D1 musi przewodzić szczytowy prąd dławika i zarazem być zdolna do blokowania napięcia o wartości co najmniej VIN(max), ze stosownym zapasem na obsługę przepięć. Przyjmujemy diodę Schottky’ego typu SS16, zastosowaną także w układzie testowym producenta – jej maksymalny prąd przewodzenia wynosi 1 A (40 A w impulsie), zaś maksymalne napięcie wsteczne to 60 V. Dla pewności sprawdźmy obliczeniowo zachowanie diody w docelowych warunkach pracy.
Średni prąd diody przy współczynniku wypełnienia równym D wynosi:
a zatem – pomijając straty na DCR i RDS(on), możemy oszacować średni prąd przewodzenia diody:
Z wykresu zamieszczonego w nocie katalogowej diody SS16 odczytujemy typową wartość napięcia przewodzenia przy prądzie 0,6A – jest to w przybliżeniu 0,55 V.
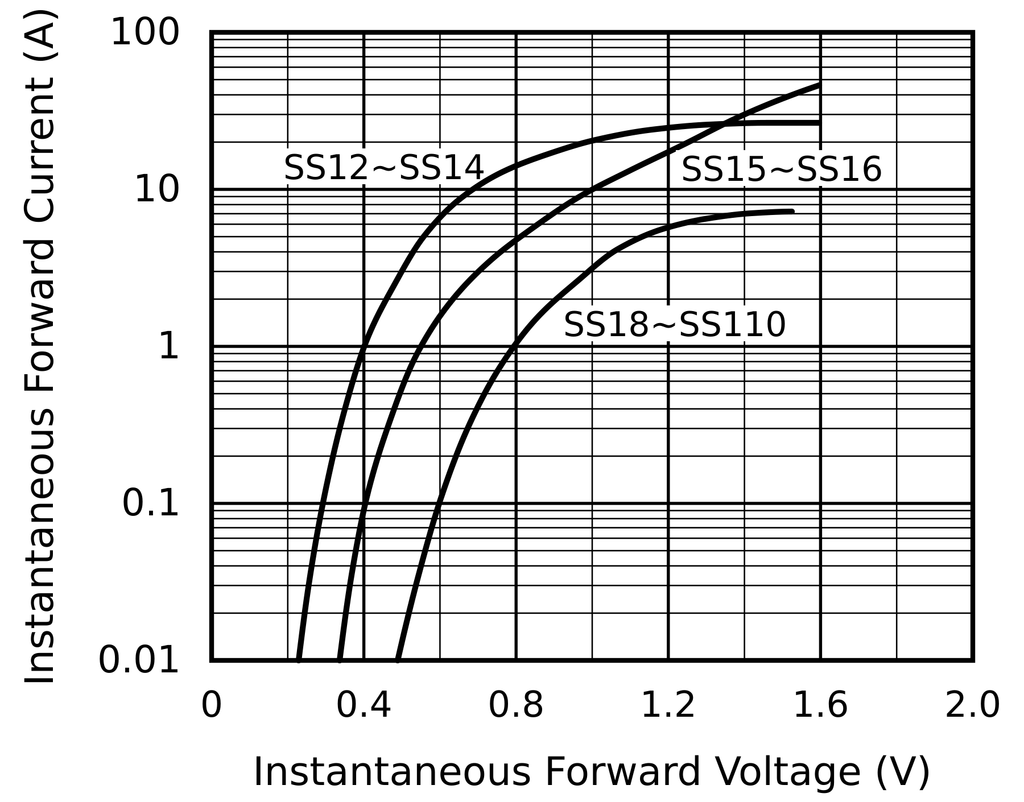
Strata mocy na diodzie wyniesie zatem:
Przy rezystancji termicznej diody, określonej w nocie katalogowej na odcinku od struktury półprzewodnikowej do wyprowadzeń (Rth(jl)):
Jest to zatem przyrost temperatury praktycznie pomijalny w typowych warunkach pracy. Aby obliczyć rzeczywistą temperaturę struktury diody trzeba byłoby jednak uwzględnić jeszcze wpływ rezystancji termicznej lutów i samej płytki drukowanej, to jednak wymagałoby bardziej szczegółowej symulacji termicznej, wykraczającej znacznie poza ramy niniejszego opracowania.
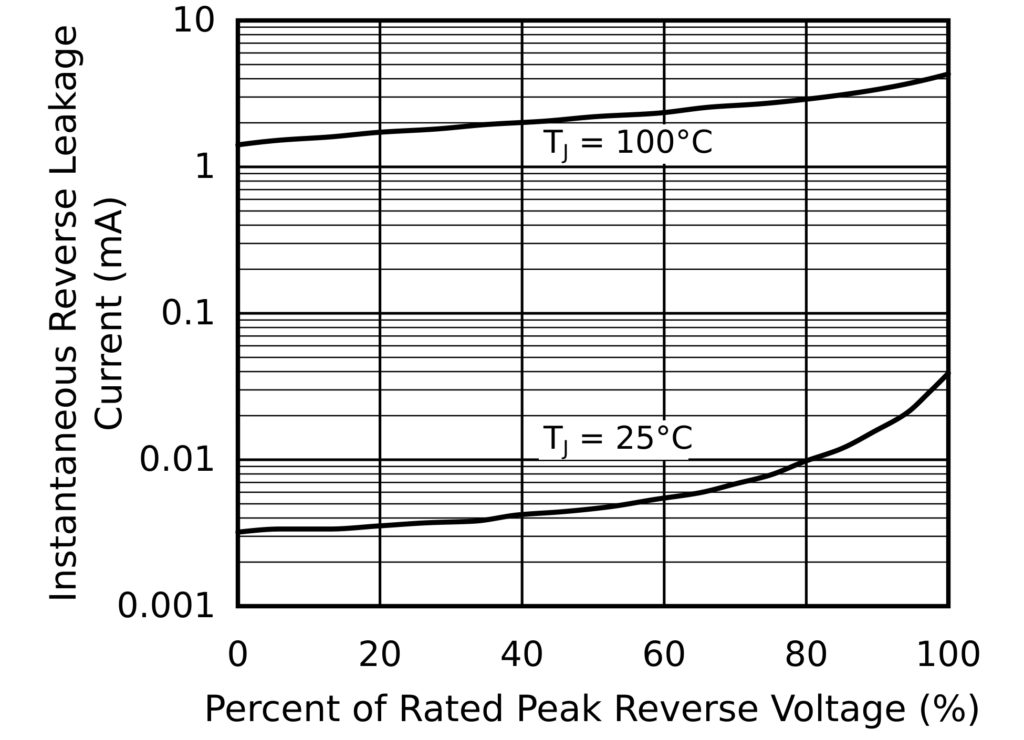
Sprawdźmy od razu, jakiej wartości prądu upływu diody możemy spodziewać się w tych warunkach pracy. Z wykresu zamieszczonego w nocie katalogowej odczytujemy wartość prądu upływu dla napięcia wstecznego rzędu 6 V, czyli 10% maksymalnej wartości tego parametru (6 V / 60 V = 10%). W temperaturze pokojowej będzie to niewiele ponad 3 µA, czyli całkiem niewiele. W temperaturze 100°C prąd może wzrosnąć do około 1,5 mA – to już znacznie więcej, choć wciąż poniżej maksymalnego poboru prądu samej przetwornicy w czasie pracy (nota katalogowa podaje tu wartość 2 mA).
Dobór kondensatorów
Jako punkt wyjścia przyjmujemy wartości kondensatorów zgodne z zestawem użytym do charakterystyk AKS2459F w nocie katalogowej, czyli CIN = COUT = 22 µF, każdy z równoległą pojemnością 100 nF. W przypadku CIN przybliżona wartość prądu skutecznego wynosi:
Pojemność, ESR i dopuszczalny prąd kondensatora muszą odpowiadać impulsowemu poborowi prądu. Dodatkowy kondensator przy złączu może pomóc przy długim przewodzie zasilającym, lecz jego dobór wymagałby uwzględnienia impedancji źródła.
Dla COUT tętnienie związane z prądem o przebiegu trójkątnym szacujemy jako:
Przykładowo, dla ΔIL = 180 mA, pojemności efektywnej 22 µF i ESR = 10 mΩ otrzymujemy około 2,3 mV. Jest to oczywiście tylko teoretyczne oszacowanie nieuwzględniające m.in. szpilek od pasożytniczych indukcyjności, zmian trybu pracy czy też spadku pojemności spowodowanego przez zmiany temperatury bądź wpływ składowej stałej napięcia na przenikalność dielektryka kondensatorów ceramicznych. Trzeba także pamiętać o konieczności ograniczenia wahań napięcia w wyniku skokowych zmian obciążenia – prawie 10-krotnie mniejsza wartość tętnień (obliczone 2,3 mV vs. założony na początku limit 20 mV) nie oznacza zatem, że możemy „bezkarnie” zmniejszyć pojemność kondensatora wyjściowego.
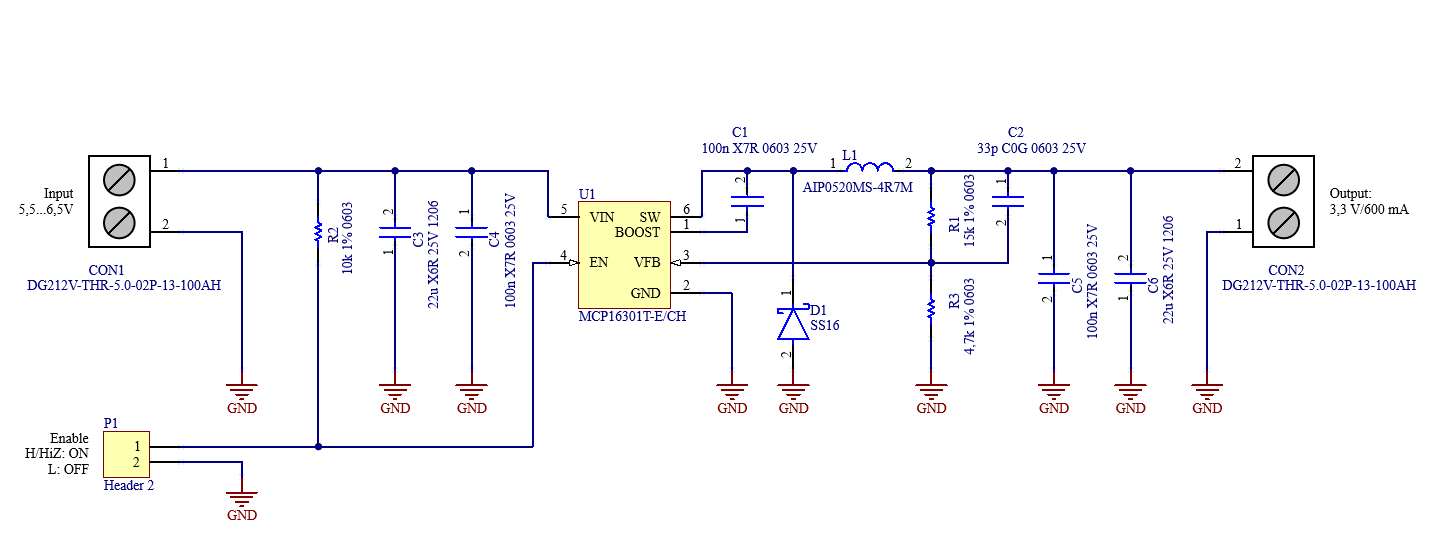
Na koniec warto jeszcze wspomnieć o dwóch dodatkowych kondensatorach. Pierwszy z nich jest włączony pomiędzy pinami SW i BST (BOOST) i służy do podbijania wartości napięcia w celu odpowiedniego wysterowania bramki tranzystora szeregowego. Jego wartość bierzemy z noty katalogowej przetwornicy (100 nF). Drugi kondensator współpracuje z dzielnikiem sprzężenia zwrotnego – tutaj także opieramy się na nocie katalogowej, stosujemy więc niewielki kondensator C0G o pojemności 33 pF.
Podsumowanie
W pierwszej części cyklu poświęconego projektowaniu przetwornicy DC/DC obniżającej napięcie przeprowadziliśmy najważniejsze obliczenia i przedstawiliśmy sposób doboru komponentów. W kolejnym odcinku przedstawimy proces projektowania płytki drukowanej zgodnie z dobrymi praktykami rozmieszczenia elementów i prowadzenia ścieżek oraz pól miedzi.
Źródła
- AKS2459F, nota katalogowa, Rev. 1
- MCP16301/MCP16301H nota katalogowa (DS20005004E)
- Basic Calculation of a Buck Converter’s Power Stage (SLVA477)
Sponsorem artykułu jest marka Akyga Components
Akyga Components oferuje szeroką gamę komponentów elektronicznych dla przemysłu i elektroniki użytkowej. Portfolio marki obejmuje baterie i akumulatory, półprzewodniki, komponenty pasywne oraz rozwiązania z zakresu zasilania i ochrony obwodów, znajdujące zastosowanie w automatyce, IoT, oświetleniu i systemach pomiarowych. Więcej informacji można znaleźć na stronie: www.akygacomponents.com
