
W wielu projektach decyzja dotycząca architektury podsystemu zasilania jest relatywnie prosta, czasem wręcz oczywista. Są jednak takie przypadki, w których trzeba rozważyć szereg sprzecznych ze sobą wymagań i, siłą rzeczy, wybrać nieunikniony kompromis. Sytuacja taka ma miejsce zwłaszcza w urządzeniach, które mają być zasilane za pomocą baterii pierwotnych.
Zakres napięcia baterii jako punkt wyjścia
Napięcie źródła energii należy opisać co najmniej trzema wartościami:
- najwyższym napięciem świeżej lub w pełni naładowanej baterii (Vin(max)), które jest równoznaczne z jej wartością SEM,
- napięciem typowym (Vnom),
- najniższym napięciem pod obciążeniem, przy którym urządzenie ma nadal pracować (Vin(min)).
Trzeba przy tym uwzględnić spodziewaną tolerancję produkcyjną ogniw, zakres temperatur pracy, rezystancję wewnętrzną, czy też krótkotrwałe zapady napięcia wywołane na przykład transmisją radiową. Porównanie wyłącznie wartości znamionowej napięcia baterii z wymaganym napięciem wyjściowym układu zasilania (Vout) nie pozwala zatem na wybranie właściwej topologii – zwłaszcza jeżeli urządzenie ma być zasilane za pomocą ogniwa lub zestawu ogniw o relatywnie szerokim zakresie napięcia roboczego.
| Relacja między VIN i VOUT w całym wymaganym zakresie pracy | Rozwiązanie | Najważniejsze zastrzeżenie |
|---|---|---|
| Odbiorniki tolerują całe napięcie baterii | Zasilanie bezpośrednie | Najmniejsze straty i brak szumu przetwornicy, ale napięcie zasilania oraz parametry odbiorników zmieniają się w szerokim zakresie w miarę rozładowywania baterii. |
| Vin(min) >= Vout + Vdropout | LDO | Warunek musi być spełniony także podczas impulsu prądu i w najmniej korzystnej temperaturze pracy. |
| Vin(min) > Vout | Buck | Korzystny przy dużej różnicy napięć lub większym prądzie obciążenia. |
| Vin(max) < Vout | Boost | Należy sprawdzić prąd wejściowy przy Vin(min) i próg rozruchu przetwornicy. |
| Vin(max) > Vout > Vin(min) | Buck-boost | Utrzymuje stałe napięcie wyjściowe w całym zakresie Vin; mniejszy wybór przetwornic scalonych w porównaniu do buck oraz boost, zwykle także większy koszt rozwiązania. W zależności od podzakresu Vin obowiązują ograniczenia przetwornic buck i boost. |
Stabilizatory LDO wymagają zapewnienia zapasu napięcia wejściowego, określanego mianem dropout voltage (Vdropout). Jeśli stabilizator o Vout = 3,3 V ma deklarowane przez producenta, maksymalne napięcie Vdropout równe 160 mV (przy wymaganym prądzie obciążenia), to na jego wejście należy dostarczyć przynajmniej 3,46 V. Po spadku poniżej tej granicy napięcie wyjścia zaczyna podążać za wejściem. Trzeba jednak pamiętać, że sam fakt, iż mikrokontroler może pracować przy 3,0 V czy nawet 2,5 V nie oznacza, że inne elementy układu (np. czujniki) będą spełniały swoje zadanie w takich warunkach.
Przetwornica obniżająca napięcie (buck, in. step-down) jest właściwym wyborem, gdy napięcie baterii przez cały czas pracy przewyższa Vout. Przetwornicę podwyższającą (boost, in. step-up) stosuje się w sytuacji odwrotnej – na przykład do uzyskania 3,3 V z pojedynczego ogniwa alkalicznego. Jeżeli jednak napięcie zasilania układu znajduje się gdzieś wewnątrz przedziału napięć roboczych baterii – jak chociażby w systemach z szyną 3,3 V zasilanych ogniwem Li-SOCl2 – pełną regulację zapewni tylko przetwornica buck-boost.
W części urządzeń najlepsze okazuje się… zasilanie bezpośrednie. Jeżeli wszystkie komponenty poprawnie pracują w pełnym zakresie Vin, rezygnacja zarówno z LDO, jak i przetwornicy DC/DC eliminuje dodatkowe straty energii oraz redukuje liczbę źródeł potencjalnych zaburzeń RFI. Wymaga to jednak sprawdzenia wpływu wartości napięcia na pobór prądu, dokładność toru pomiarowego, poziomy logiczne, zasięg radia czy też działanie bloków POR i BOR mikrokontrolera.
LDO i DC/DC – gdzie rzeczywiście tracimy energię?
Prąd wejściowy stabilizatora liniowego jest równy prądowi obciążenia powiększonemu o „własny” prąd zasilania Iq:
Moc strat można natomiast oszacować z zależności:
Gdy Iq jest znacznie mniejszy od prądu obciążenia, sprawność LDO zbliża się do wartości Vout/Vin. Przy pominięciu wpływu Iq możemy zatem przyjąć, że dla przykładowego stabilizatora 3,3 V o obciążeniu równym 100 mA, który zasilany jest napięciem 4,2 V, sprawność wynosi najwyżej około 78,6%, a w stabilizatorze wydzieli się około 90 mW mocy strat. Przy Vin = 3,6 V sprawność graniczna rośnie do około 91,7%, a strata spada do 30 mW. Niewielka różnica napięć może więc sprawić, że odpowiednio dobrany LDO będzie równie oszczędny jak dobra przetwornica, zwłaszcza przy bardzo małym obciążeniu. Przykładem stabilizatora doskonale nadającego się do urządzeń bateryjnych jest układ AK6206-3.3V marki Akyga Semi o typowym poborze prądu zaledwie 3,5 μA.
W przypadku przetwornicy DC/DC należy posługiwać się sprawnością odczytaną z wykresu dla konkretnego punktu pracy, tj. Vin, Vout i Iout. Prąd wejściowy można obliczyć ze wzoru:
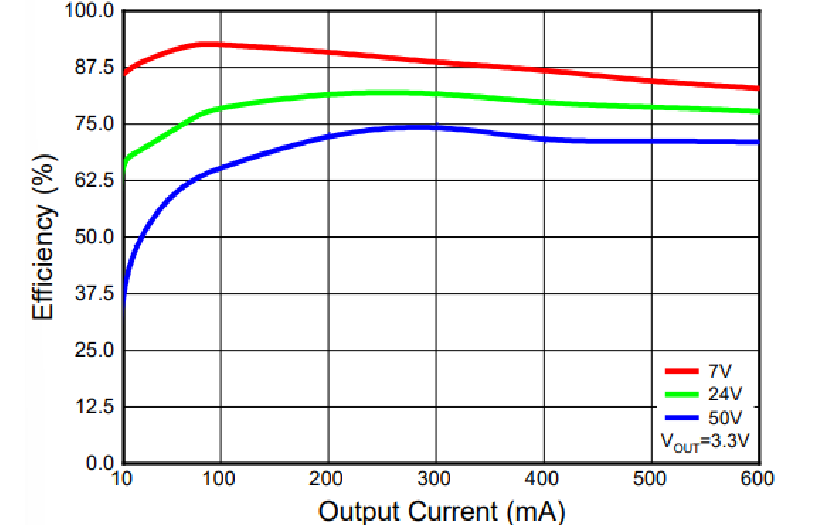
Przyjęcie wartości szczytowej lub typowej sprawności (odpowiednio ηmax lub ηtyp) z pierwszej strony noty katalogowej bywa mylące, bowiem sprawność zależy od obciążenia, napięcia wejściowego, trybu pracy (PWM lub PFM), częstotliwości przełączania, a nawet od zastosowanych elementów biernych. W urządzeniu, które przez większość czasu pozostaje w trybie uśpienia, znaczenie mogą mieć setki nanoamperów prądu własnego oraz straty kondensatorów i dzielnika sprzężenia zwrotnego. W nadajniku pracującym krótkimi impulsami ważniejsze stają się natomiast: sprawność przy prądzie szczytowym, wartość ograniczenia prądowego, odpowiedź na skok obciążenia itp. Przykładowy wykres sprawności przetwornicy buck typu AKS2459F marki Akyga Semi pokazano poniżej. Jak widać, najwyższą wartość osiąga ona przy napięciu wejściowym rzędu 7 V i prądzie wyjściowym na poziomie od około 50 mA do 200 mA. Układ AKS2459F jest zatem dobrym wyborem w przypadku systemów zasilanych np. dwoma szeregowymi ogniwami Li-SOCl2, zwłaszcza jeżeli będzie załączany np. tylko na czas transmisji danych (typowa wartość Iq dochodzi do 2 mA, ale w stanie uśpienia spada do zaledwie 4 μA).
Problemy z przetwornicami boost w końcowym zakresie napięcia baterii
Wraz ze spadkiem Vin rośnie prąd, który przetwornica musi pobrać, aby utrzymać tę samą moc wyjściową. Dla Vout = 3,3 V, Iout = 100 mA i założonej sprawności 85% pobór prądu wyniesie:
- Przy Vin = 3,0 V: Iin = 129 mA
- Przy Vin = 2,0 V: Iin = 194 mA
- Przy Vin = 1,5 V: Iin = 259 mA
Przy odpowiednio dużej różnicy między Vin i Vout przetwornica buck pobiera z baterii prąd mniejszy od prądu wyjściowego, co dodatkowo redukuje straty na rezystancji wewnętrznej baterii. Nie jest to jednak regułą przy pracy blisko granicy Vdropout (zdefiniowanego podobnie jak w przypadku LDO, tj. Vdropout = Vin-Vout) , ponieważ o relacji między prądem wejściowym i wyjściowym decydują zarówno stosunek napięć, jak i sprawność przetwornicy . W buck-boost sytuacja zmienia się wraz z napięciem Vin – w górnym zakresie pracuje ona podobnie do przetwornicy step-down, natomiast poniżej Vout zaczyna zachowywać się jak step-up.
Wzrost prądu wejściowego ma szczególne znaczenie w przypadku baterii pastylkowych, ogniw pierwotnych o dużej rezystancji wewnętrznej oraz baterii pracujących w niskiej temperaturze. Większy prąd powoduje zwiększenie zapadu napięcia (ΔV = I × Rwew), co często powoduje nieprawidłowe działanie przetwornicy.
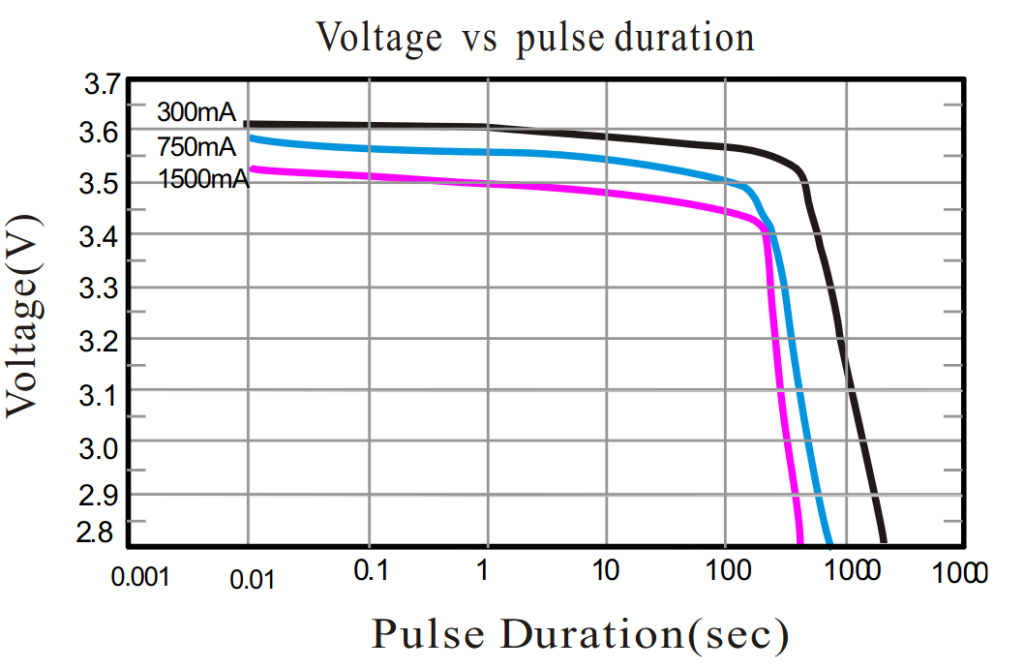
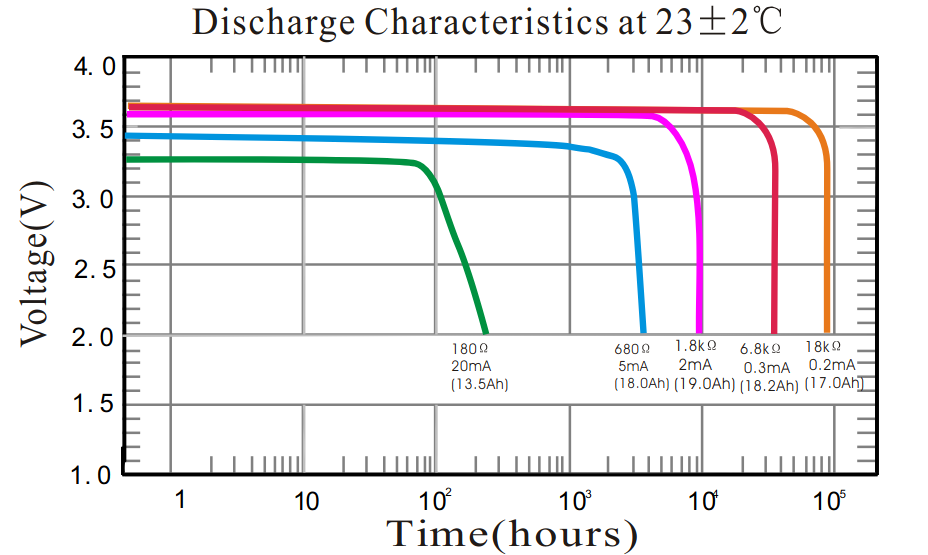
Warto w tym miejscu wspomnieć o specjalnych ogniwach litowo-tionylowych zintegrowanych z hermetycznie zamkniętym, hybrydowym kondensatorem impulsowym HPC, np. ER 34615/HPC1550 (AKY1167). Mariaż elektrochemicznego źródła energii o bardzo wysokiej pojemności, ale relatywnie dużej rezystancji wewnętrznej, z obszernym kondensatorem impulsowym pozwala uzyskać doskonałe parametry użytkowe. Dzięki bardzo niskiemu samorozładowaniu (poniżej 3,5% rocznie) ogniwo radzi sobie doskonale z wieloletnią pracą pod znikomym obciążeniem, a okazjonalne, ale silne impulsy obciążenia (nawet do 3 A @ 2,5 V przez czas 1 s), mające miejsce np. w czasie transmisji radiowej, obsługuje właśnie za sprawą równoległego superkondensatora, który pełni rolę lokalnego magazynu energii o dużej wydajności prądowej.
Szumy, tętnienia i EMI
LDO zwykle stanowi pierwszy wybór w przypadku zasilania przetworników ADC, oscylatorów, torów RF i precyzyjnych czujników. Nie jest jednak idealnym źródłem napięcia – generuje własny szum, a ponadto współczynnik tłumienia tętnień na wejściu (PSRR) maleje wraz z częstotliwością. Przetwornice wprowadzają tętnienia o częstotliwości przełączania i jej harmonicznych, a także zaburzenia przewodzone i promieniowane powstające w pętlach o dużej dynamice zmian prądu (di/dt) oraz w węźle SW o szybkich zmianach napięcia (dv/dt). Z tego względu w najczulszych urządzeniach pomiarowych lepszym rozwiązaniem może być pozostanie przy LDO, nawet kosztem większych strat energii, niż implementacja przetwornicy i próba układowego zredukowania generowanych przez nią zaburzeń np. za pomocą rozmaitych filtrów.
Kiedy warto przejść na PMIC?
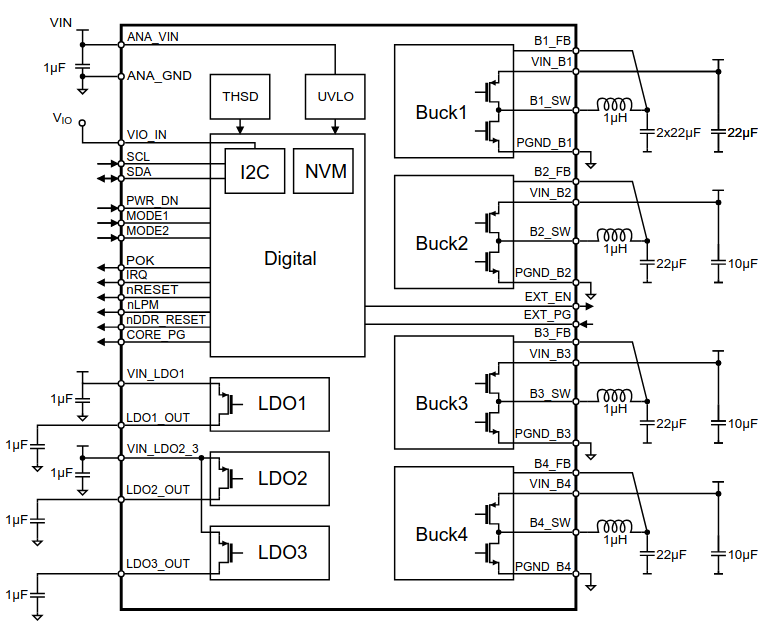
Osobne stabilizatory i/lub przetwornice są przejrzystym rozwiązaniem dla prostego urządzenia z dwiema szynami. Zintegrowany układ PMIC zaczyna przynosić wyraźną korzyść, gdy system wymaga wielu napięć, kontrolowanej kolejności ich włączania, sygnałów Power Good i reset, dynamicznej zmiany napięcia rdzenia procesora itp. Integracja ogranicza liczbę układów i połączeń sterujących, a wspólny interfejs (np. I2C) ułatwia diagnostykę i zarządzanie zasilaniem całego systemu). To wszystko odbywa się za cenę bardziej złożonej konfiguracji, zależności wielu domen zasilania od jednego komponentu, a często także wzrostu kosztów BOM.
Podsumowanie
Stabilizator LDO jest dobrym wyborem, gdy bateria zachowuje wymagany zapas napięcia ponad Vout, różnica napięć jest niewielka, a priorytetem pozostają prostota i niski poziom szumów oraz zaburzeń EMI. Przetwornica typu buck ogranicza straty przy napięciu wejściowym stale wyższym od wyjściowego, boost umożliwia wykorzystanie źródła o napięciu niższym, a buck-boost utrzymuje stabilne zasilanie, gdy wartość VOUT zawiera się w zakresie napięcia roboczego baterii. W dwóch ostatnich topologiach szczególnej kontroli wymaga prąd wejściowy pod koniec rozładowania – możliwość pracy przy niższym napięciu nie zawsze bowiem oznacza, że bateria potrafi dostarczyć wymaganą moc. Najbardziej złożone rozwiązanie – scalony układ PMIC – ma uzasadnienie wtedy, gdy problemem staje się zarządzanie całym drzewem zasilania, ładowaniem lub kolejnością uruchamiania domen, a nie tylko stabilizacja jednego napięcia.

Sponsorem artykułu jest marka Akyga Battery
Akyga Battery to linia produktowa marki Akyga Components, oferująca praktyczne rozwiązania zasilania dla elektroniki użytkowej i przemysłowej. Baterie pierwotne oraz akumulatory Akyga projektowane są z myślą o stabilnej pracy i niezawodnym dostarczaniu energii w urządzeniach takich jak czujniki, piloty czy sprzęt przenośny. Więcej informacji można znaleźć na stronie: akygabattery.com
